Gemini 4 Argon : un modèle de raisonnement physique pour la robotique
Gemini 4 Argon marque une avancée significative dans la compréhension physique, la génération de code et le raisonnement visuel-sémantique. Selon developers.googleblog.com, ce modèle est conçu pour accélérer le progrès vers une intelligence artificielle générale incarnée, en ouvrant de nouveaux flux de travail sur l’ensemble de la pile robotique.
Ce saut de capacité est mesurable sur le benchmark Embodied Reasoning (ERQA). En utilisant uniquement le raisonnement pur, Argon atteint un score de 87 %, surpassant tous les autres modèles de pointe testés pour résoudre des problèmes spatiaux en environnement 3D.
Des applications concrètes en robotique
Le modèle généraliste peut être appliqué à tout le cycle de vie de la robotique. Un exemple cité par developers.googleblog.com montre Argon contrôlant un quadrupède Boston Dynamics Spot® (équipé de jambes 12-DoF et d’un bras 6-DoF). La tâche : apprendre une nouvelle compétence pour ramasser des canettes de soda et les jeter dans une poubelle à pédale.
Avant l’action physique, Argon construit un jumeau numérique (digital twin) de la poubelle dans MuJoCo pour s’entraîner. L’instruction donnée au modèle est détaillée : « Il y a une canette Diet Coke derrière vous et une autre sur la table noire à votre gauche. Utilisez la compétence spot-mobile-manipulation pour les ramasser et les jeter dans le bac à pédale noir. Avant de presser la pédale, vérifiez avec les caméras avant que votre cible de pied avant-droit soit centrée sur la pédale, et utilisez un essaim de vérification à deux agents (foot-verifier et hand-verifier) pour valider l’action de la pédale et l’alignement 3D main-dans-bac avant de relâcher. »
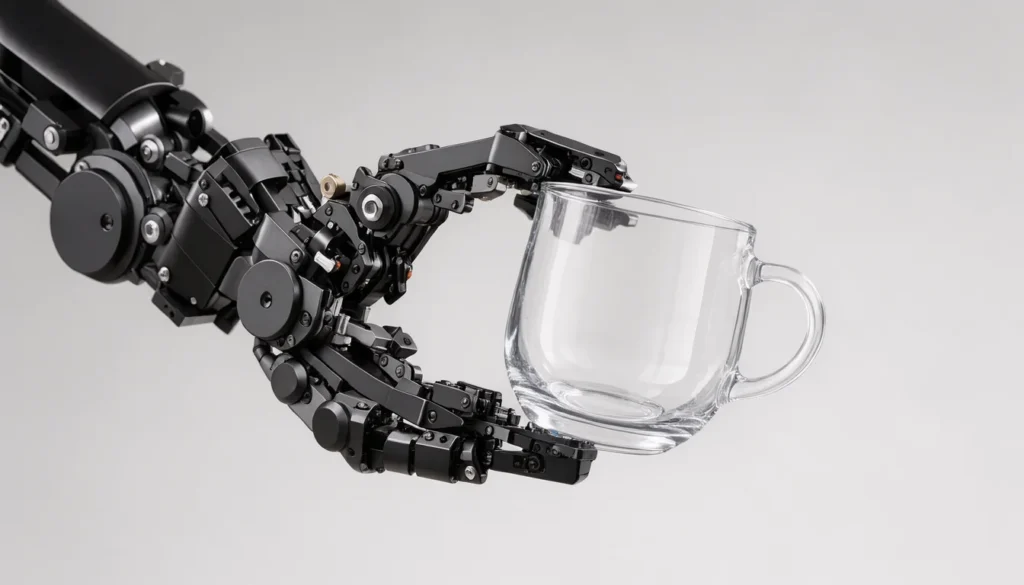
Pour des tâches de manipulation plus fines, Argon dirige un bras robotique simple pour remettre une tasse renversée à la verticale et insérer une serviette froissée à l’intérieur. Cela repose sur un harnais de coordonnées visuelles et des primitives d’action, nécessitant plusieurs tours d’interaction avec le système.
Le contrôle en boucle fermée et la simulation
L’exécution de ces tâches est encadrée par un flux de travail en boucle fermée. Le processus implique d’inspecter l’état actuel via des commandes curl et de choisir la granularité de l’appel VLM : soit une approche grossière (look_at -> grasp -> place), soit une approche plus fine nécessitant des vérifications de position avant la préhension.
Ce paradigme s’étend à la simulation de mondes. Argon peut piloter le modèle de monde Omni de Gemini pour réarranger cinq tuiles de Scrabble (G, R, A, N, O) en une ligne ordonnée (A – R – G – O – N). Au lieu d’un prompt unique, Argon opère en boucle visuelle continue, écrivant des prompts horodatés pour chaque étape. Il doit s’assurer, par exemple, que les mains restent rétractées et qu’il spécifie clairement les zones du plan de travail qui deviennent vides après le déplacement d’un objet.
De plus, le système permet de créer des jumeaux numériques à partir de données réelles. En observant un épisode de téléopération sur un robot réel, Argon peut construire un environnement de simulation MuJoCo, en ajustant les actifs et les scènes pour qu’ils correspondent aux événements de contact enregistrés.
Ces développements s’inscrivent dans une série d’annonces de Google en octobre 2026. Deux semaines après le déploiement de Gemini 4 Argon, l’entreprise a annoncé Gemini 4 Carbon, son modèle le plus puissant à ce jour, destiné à l’ingénierie à long horizon et à la défense en cybersécurité. Ce dernier est actuellement en phase de tests préliminaires avec le gouvernement américain et un groupe de défenseurs cybernétiques sélectionnés via le programme Fairwind, avant une diffusion plus large aux développeurs, entreprises et consommateurs.
Sources
- Gemini 4 Argon for Robotics, developers.googleblog.com
- Genie 4: A new generation of world simulation, deepmind.google
- The latest AI news we announced in October 2026, Google, 2 novembre 2026
- Startup news and updates: daily roundup (October 30, 2026), YourStory, 30 octobre 2026
Crédits photo
- Image en une : Shadow Hand Bulb large, par Richard Greenhill and Hugo Elias (myself) of the Shadow Robot Company, CC BY-SA 3.0, via Wikimedia Commons (recadrée)